 AGV
在工业物流领域,我们见过太多这样的场景:AGV沿着预设轨道稳稳运行,可一旦现场突然出现临时堆放的托盘、路过的叉车或是光线剧烈变化,设备立刻就会停下报警,整条产线的节拍都被拖慢。很多工厂投入大量成本部署自动化设备,最后却发现它们只能在理想工况下工作,一碰到真实生产里的“意外状况”就失灵。
行业里关于这个问题的讨论很热,但站在工厂一线的客户,问的从来不是概念火不火,而是它到底能帮我解决哪个具体问题,能不能稳定交付、产生实效。概念热度只是入场券,真实的生产瓶颈与交付实效,才是技术能否站稳脚跟的考题。就像工厂里干了十年的老工人,不用等系统下发指令,远远看到通道被占就会主动绕路,发现货物摆放偏移就会提前调整取货角度,遇到光线昏暗的角落也能凭着经验稳稳完成对接——这正是传统自动化设备最欠缺的“现场理解力”。
 AGV自动化工厂
传统AGV的“认知盲区”,恰恰是老工人的核心优势
走进任何一座工厂或物流中心,都能看到自动化技术已经覆盖了大量标准流程。但总有几类场景,长期停留在“难啃”的位置:工业物流的高动态场景里,人和设备密集穿梭,视野不断被遮挡,路径随时被扰动,任何一步误判都可能影响整条产线的节拍;室外作业区域,空旷与开阔反而成了麻烦,地面不规则、参照物少、光照变化剧烈,传统的磁条、二维码导航方式在这里往往直接失灵;再看仓储入库环节,看似稳定,实则受限于出库高峰期的流量洪峰与低谷期的资源闲置,效率的起伏让设备要么疲于奔命,要么白白闲置。
这些复杂工况,正是现有普通AGV的“深水区”。面对它们,单纯的自动化技术已经捉襟见肘——它能执行设定好的动作,却难以理解环境、做出决策、应对变化。而一位经验丰富的老工人,不需要复杂的系统提示,就能自然地处理这些状况:知道哪条通道早高峰容易堵,会提前换路线;明白地面轻微的凸起不影响通行,没必要急着急停报警;甚至能根据产线的实时节奏,主动调整搬运优先级。这种对现场的深度理解,过去一直是人类从业者的专属能力。
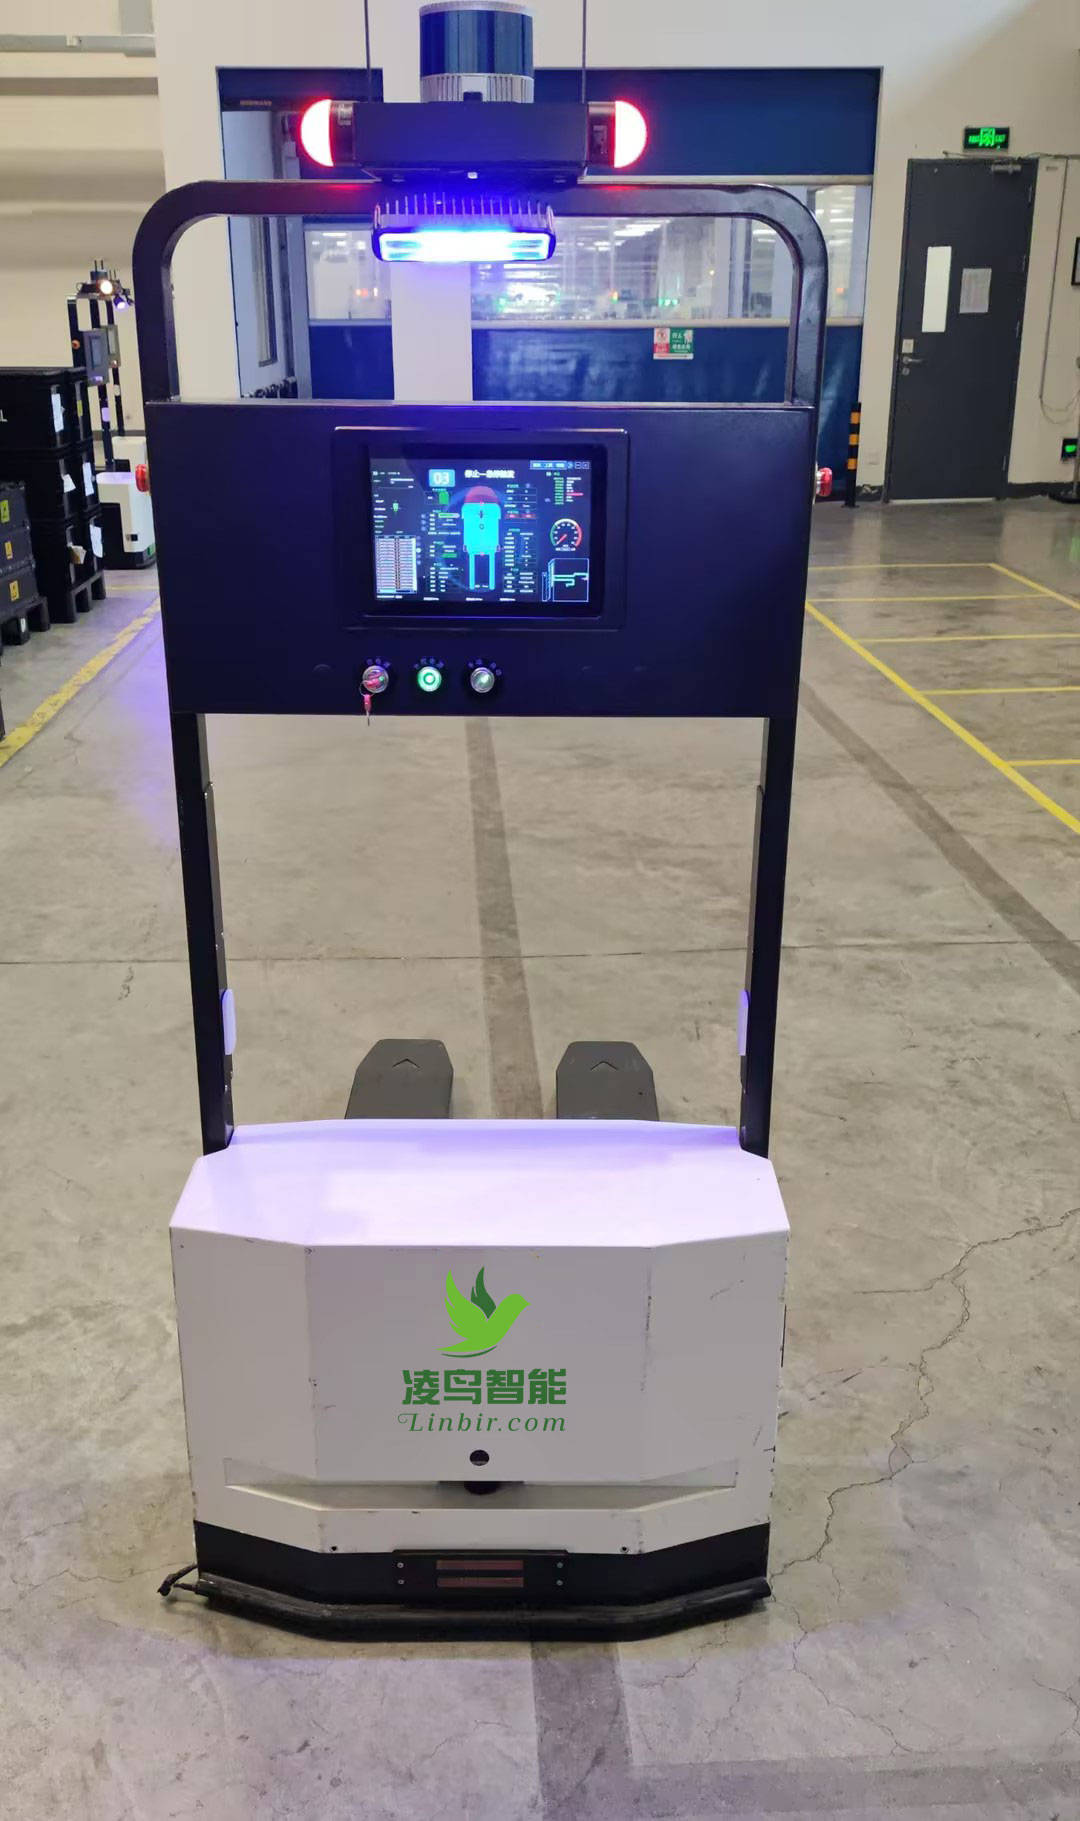 AGV地牛小车
从“按指令走”到“看懂现场”,核心是打通感知-认知-执行的闭环
要破解这类复杂需求,需要的不是更快的执行,而是能够深度理解环境、自主做出决策的系统。这也是当前移动机器人技术突破的核心方向:把“感知—认知—执行”打通成一个完整的整体,让机器人不再只是按预设程序机械运行,而是像老工人一样建立起对工厂现场的立体认知。
在感知环节,依托全动态激光SLAM导航技术,融合激光雷达与3D视觉双重感知,融入动态特征滤波与在线地图更新机制,就能让机器人实时建图、高精度定位并解析场景语义,重复定位精度达到±5mm,哪怕现场货架位置临时调整,也不会出现定位丢失的问题。在规划环节,在大模型的赋能下,实现毫秒级的实时路径规划与大规模集群任务编排,即使现场人车混行、动态变化,机器也能持续寻找并锁定最优解,让几十台无人叉车在同一场域内协同作业、互不冲突,再也不会出现窄路相遇就死锁的尴尬。在执行环节,由高性能控制器协同高精度伺服电机,完成细腻的运动控制,把算法意图精准转化为丝滑无阻的物理动作,哪怕货物摆放有轻微偏移,也能自主调整姿态完成对接,完全满足产线的高精度作业需求。
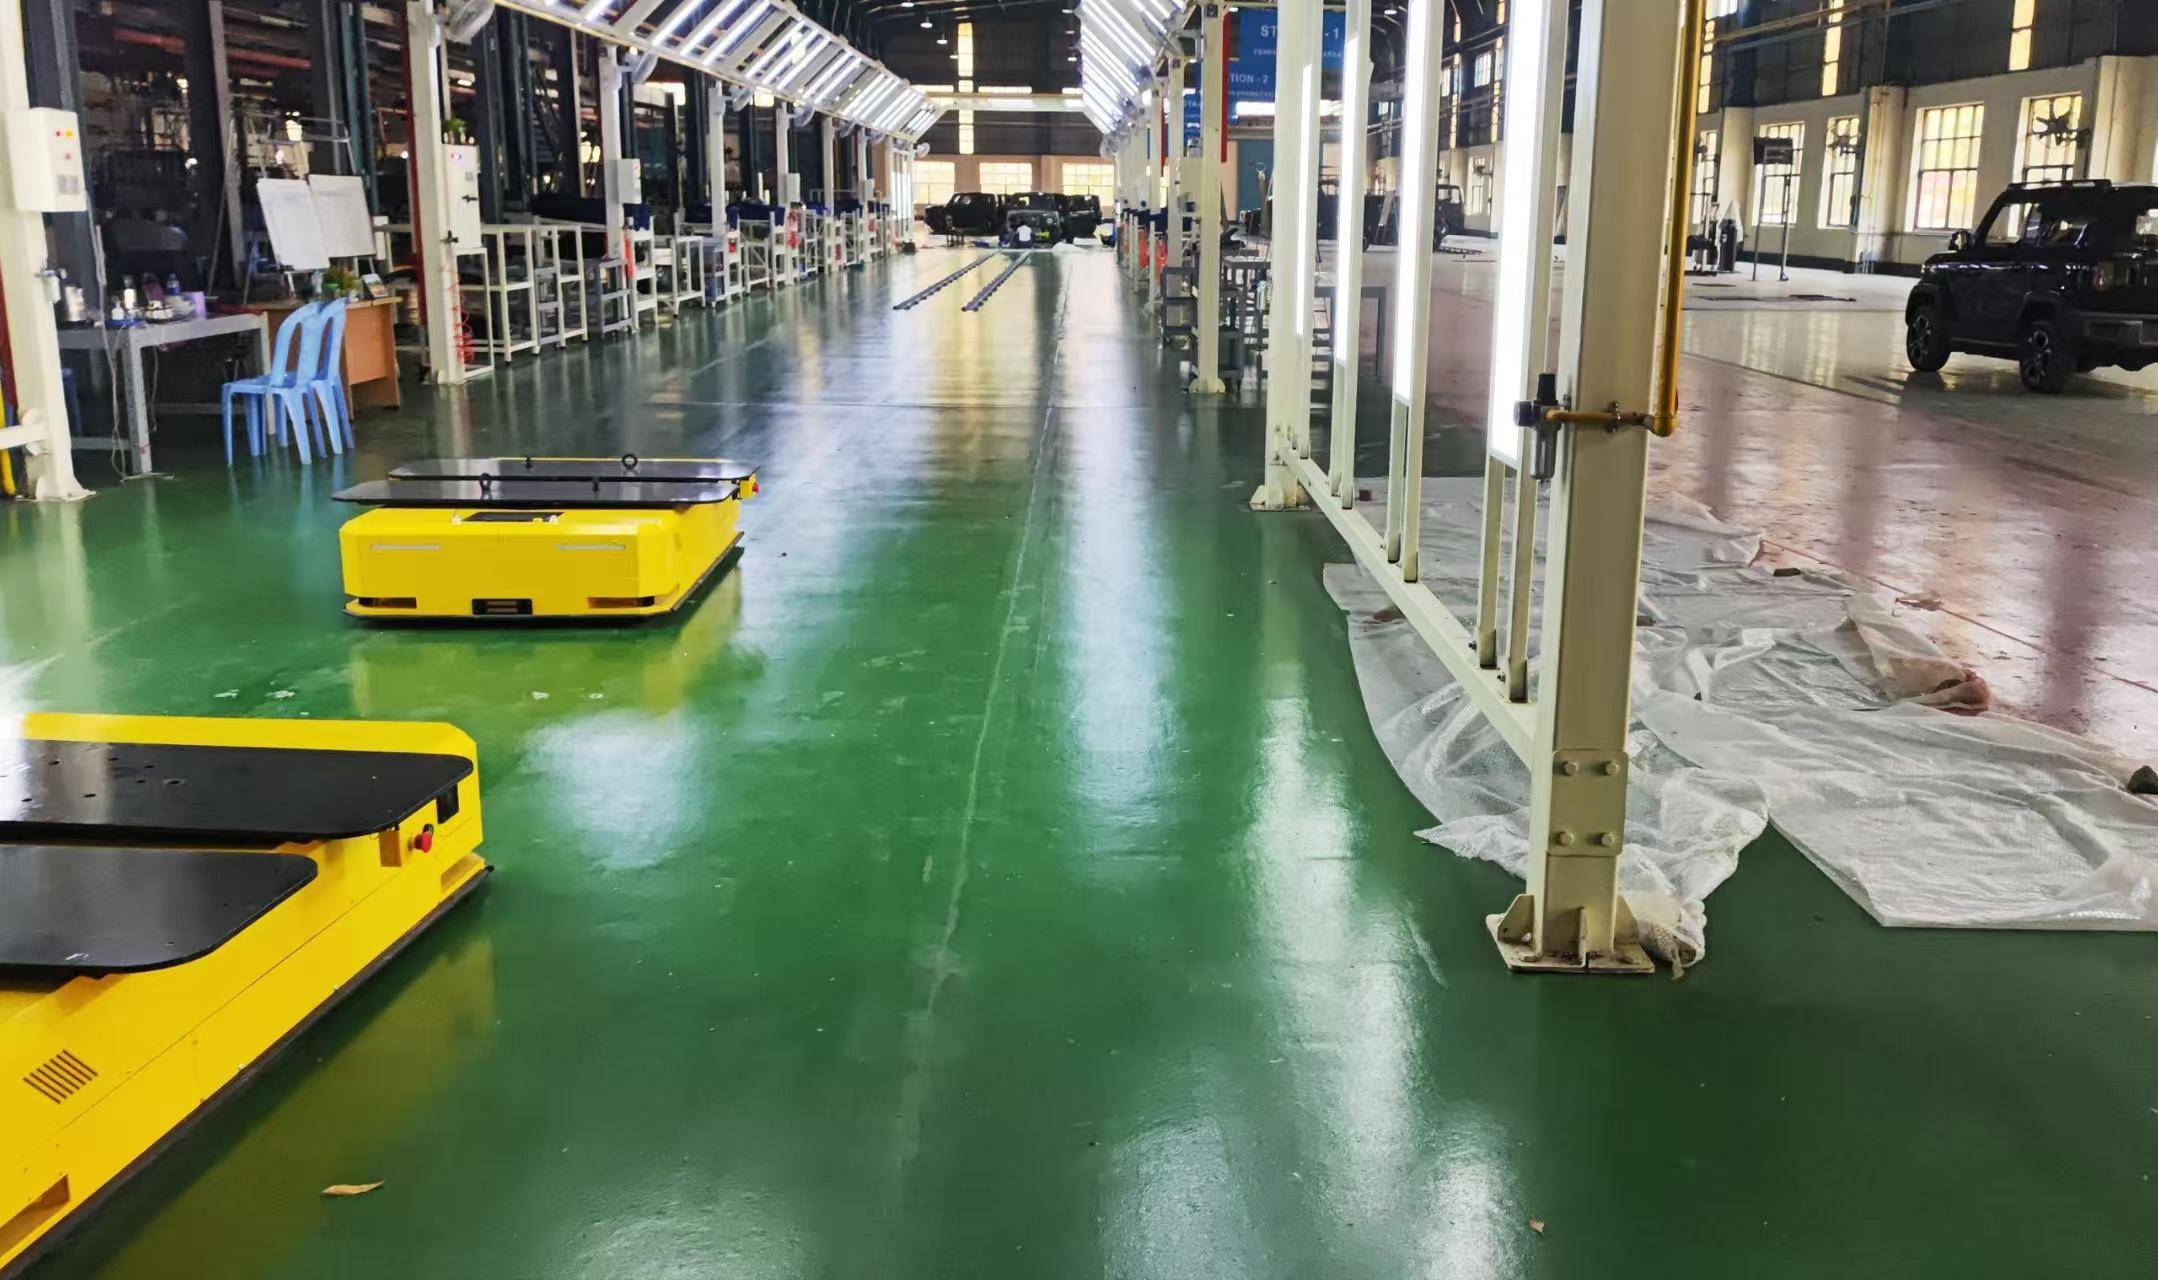 AGV自动化
技术落地的最终检验标准,永远是真实工况里的实效
对制造企业而言,值得关注的从来不是技术名词有多新,而是这套系统能不能在自己真实的产线、仓库和室外作业区里,把效率提上去、把成本降下来、把不确定性管起来。现在这类具备深度现场理解能力的移动机器人解决方案,已经在光伏新能源、石油化工、汽车汽配、有色金属等多个重点行业落地,覆盖产线搬运、重载物流、室外作业等各类复杂工况,在数百家长期合作的制造企业现场完成了长期稳定性验证。
过去我们评价一台AGV的好坏,往往只看它的负载能力、行走速度和定位精度;而现在,判断一台移动机器人是否真正智能,要看它在没有人为干预的情况下,能自主处理多少种现场突发状况。当移动机器人也能像老工人一样,不用反复等待后台指令,就能从容应对车间里的各种变化,工业物流的自动化,才算真正走进了“无人值守”的新阶段。
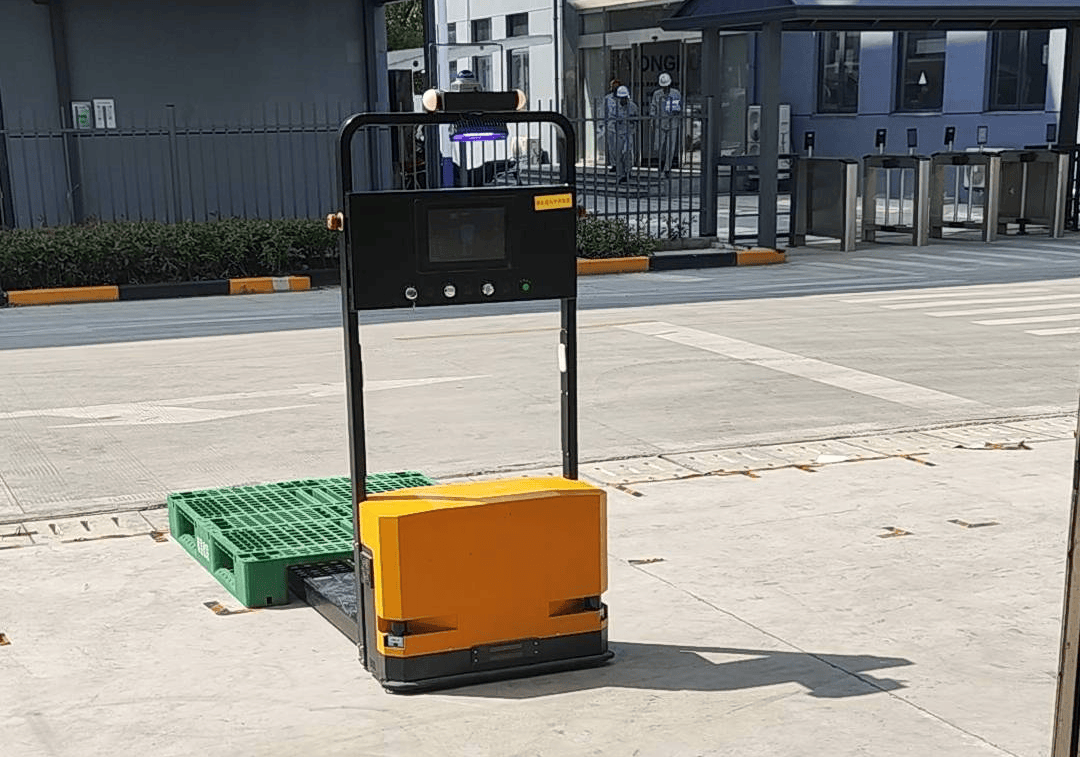 户外AGV工作中